Mouvements humanoïdes dynamiques
Un actionnement hydraulique avancé permet des mouvements rapides, puissants et dynamiques, notamment des trajectoires de boxe coordonnées pour la robotique humanoïde.
Plateformes robotiques
Plateforme humanoïde de recherche électrohydraulique
Étudiez les mouvements humanoïdes dynamiques sur une plateforme à actionnement électrohydraulique. Le KD-1 reproduit les trois principaux coups de boxe et constitue une plateforme de recherche, d’expérimentation et de développement du contrôle robotique.
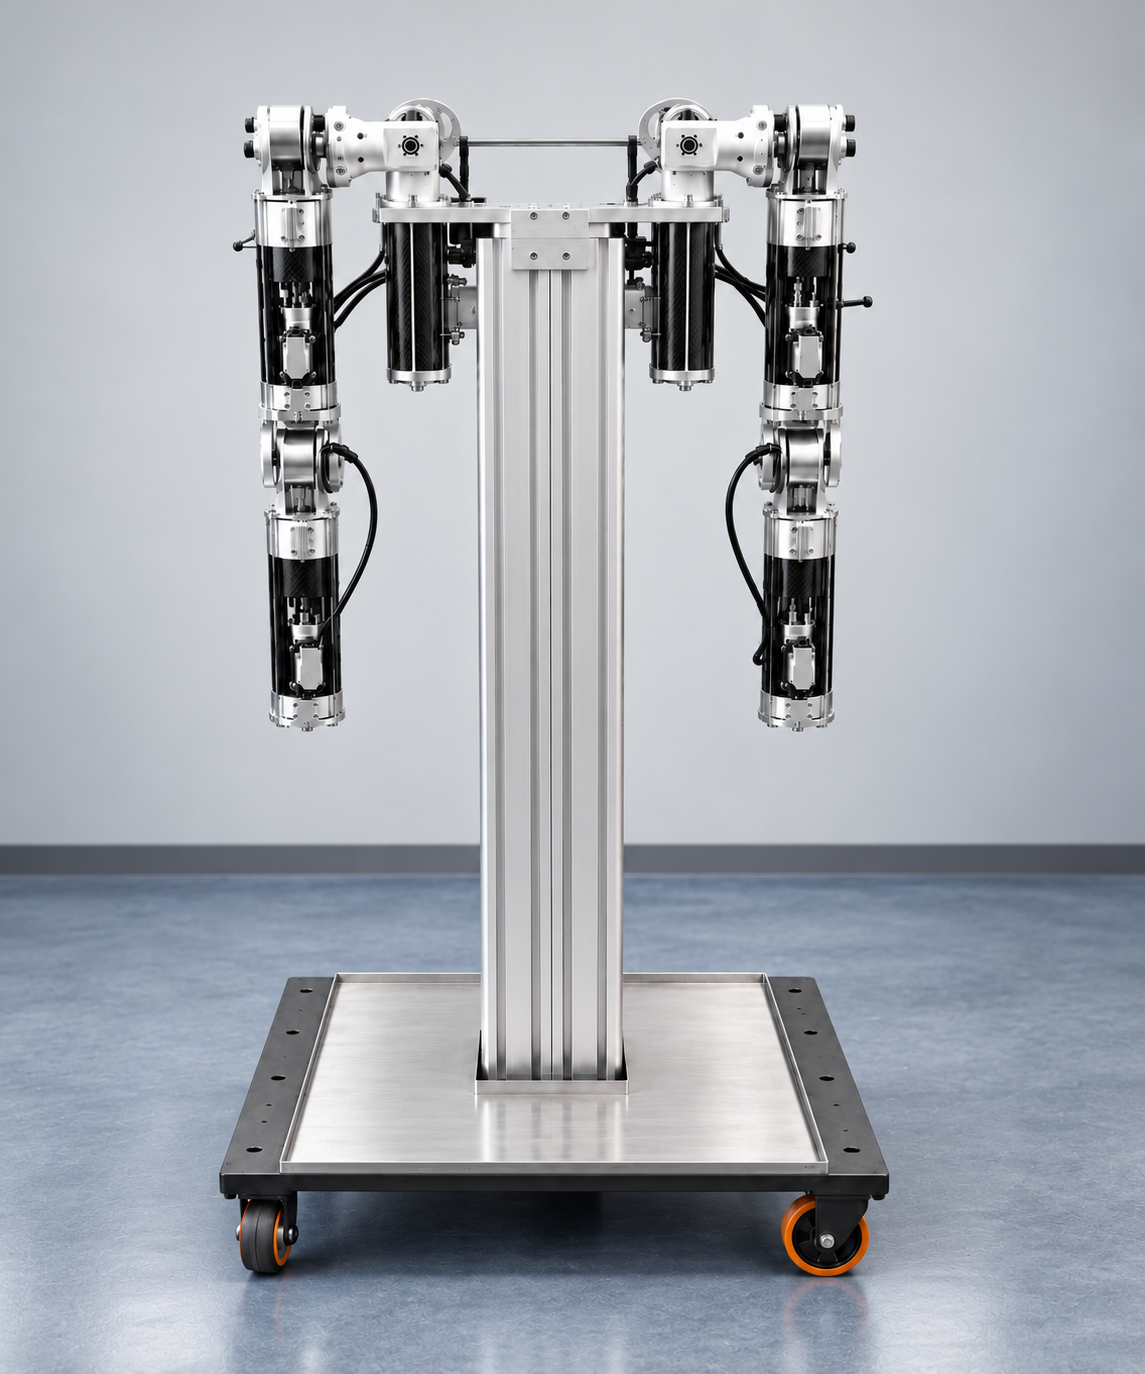
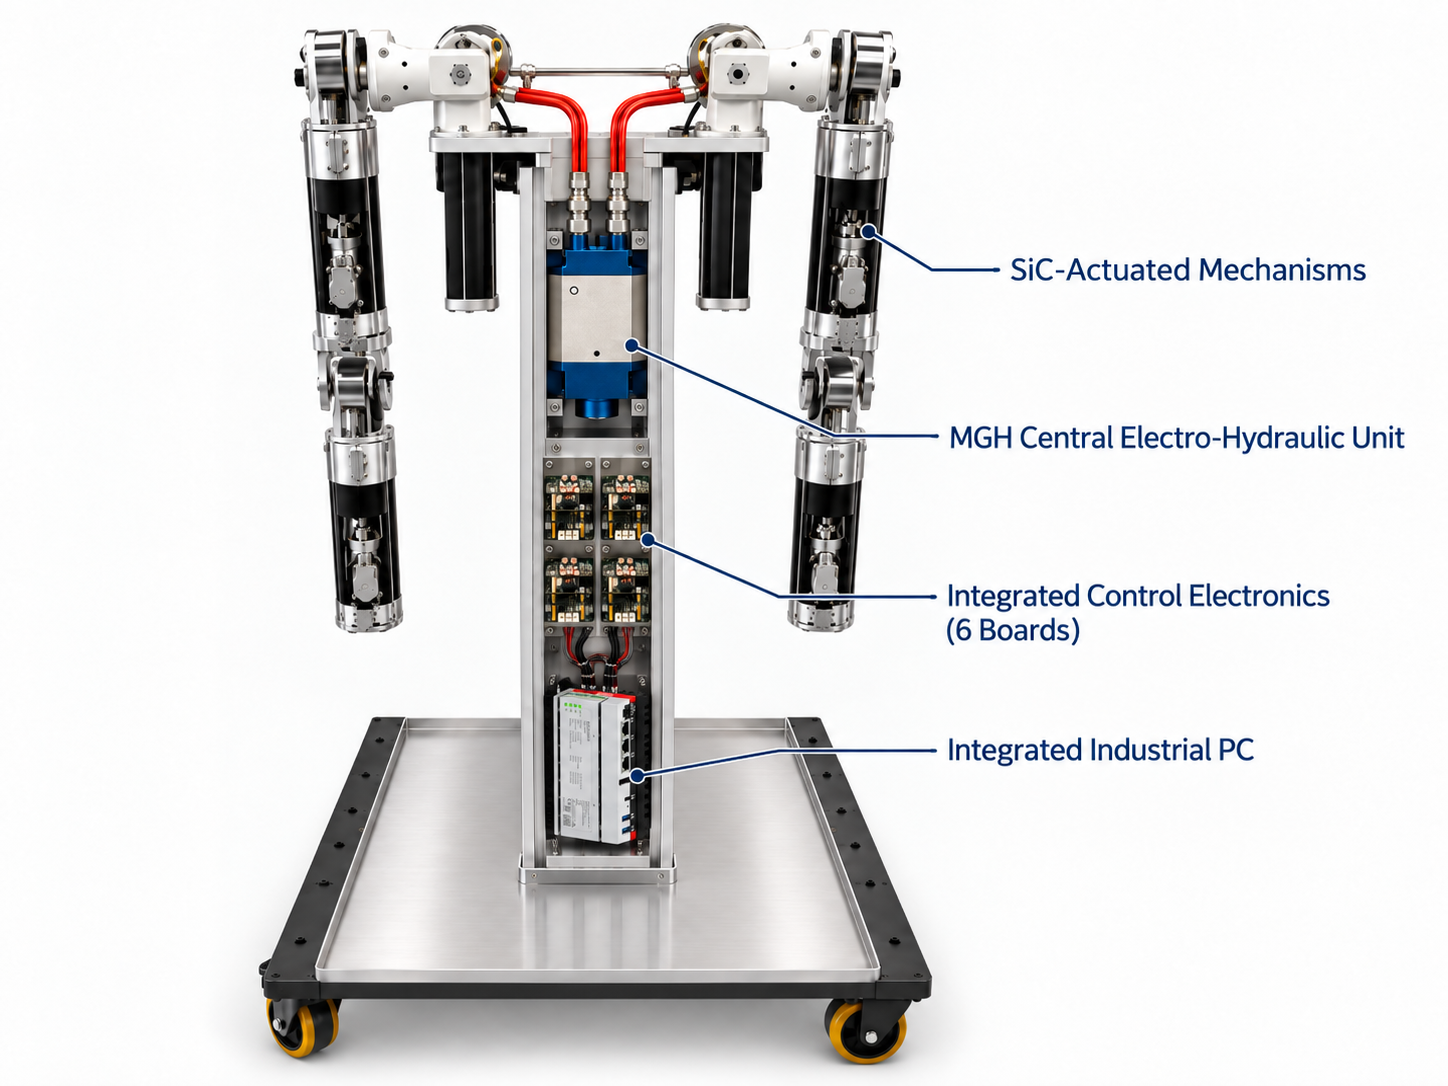
Un actionnement hydraulique avancé permet des mouvements rapides, puissants et dynamiques, notamment des trajectoires de boxe coordonnées pour la robotique humanoïde.
L’intégration ROS 2, la communication EtherCAT à haut débit et les retours des capteurs permettent un contrôle du mouvement synchronisé, réactif et précis.
Une plateforme polyvalente pour développer, tester et valider des stratégies de contrôle avancées, des mouvements dynamiques et la prochaine génération de robots humanoïdes.
Le KD-1 en mouvement
Observez les bras articulés du robot boxeur électrohydraulique en mouvement.
Conçu pour la recherche avancée en robotique humanoïde, l’étude des mouvements dynamiques et la validation expérimentale. Une plateforme adaptée au développement et aux essais de systèmes d’actionnement performants, de stratégies de contrôle en temps réel et de mouvements robotiques coordonnés.
Parlons de votre applicationCompléter l’architecture
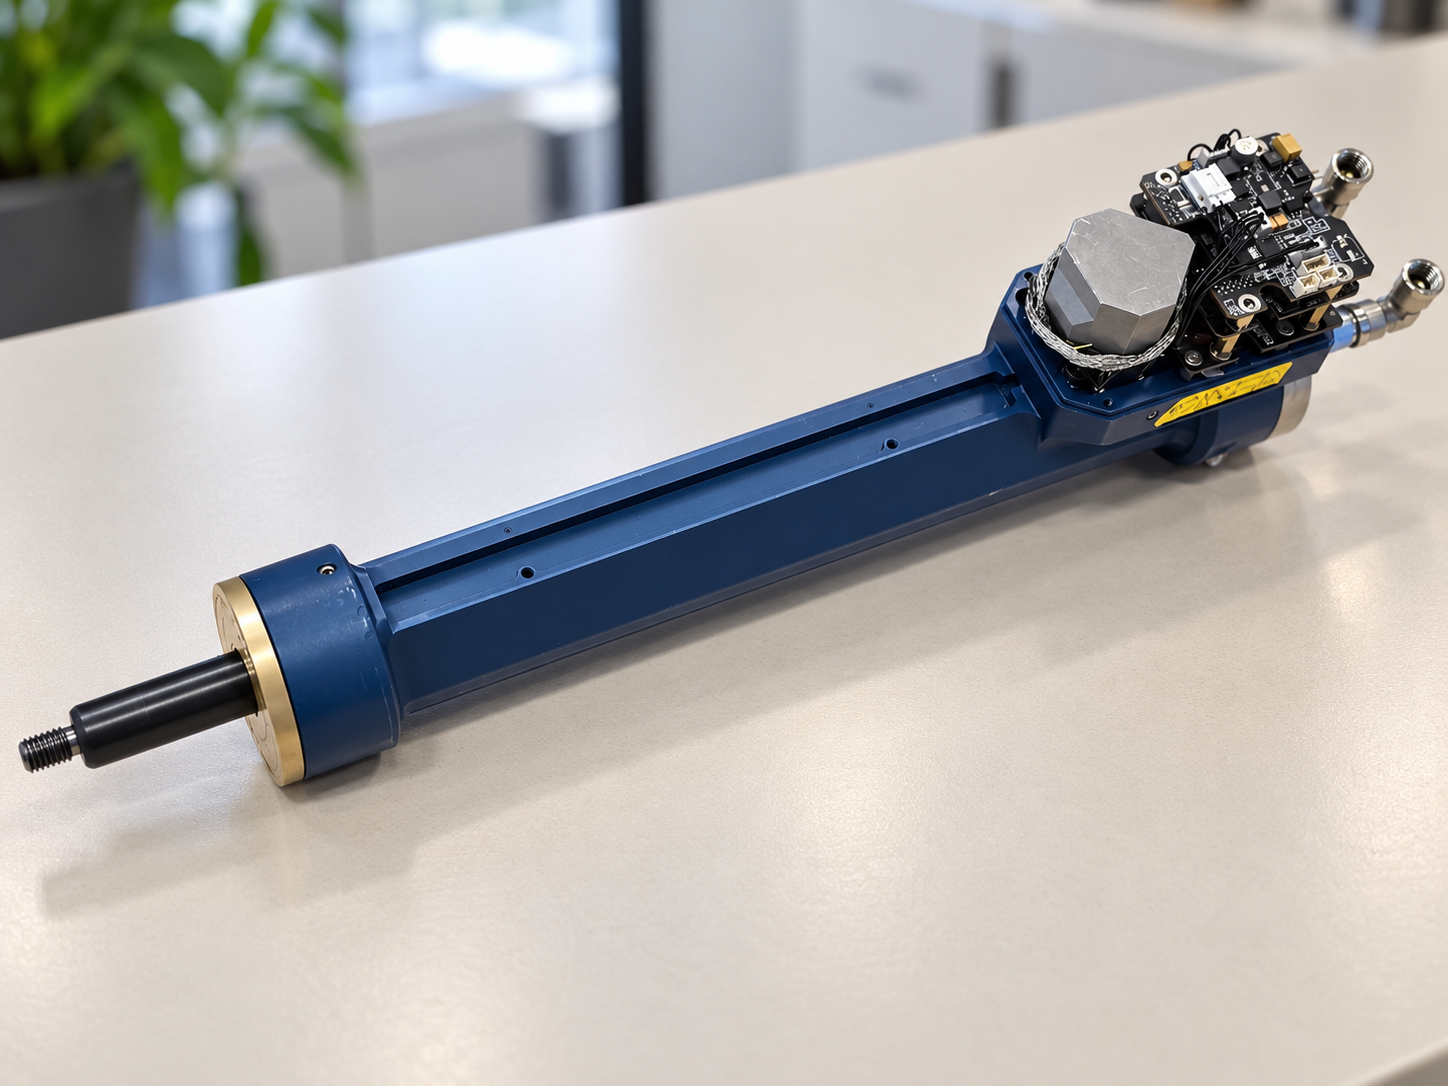
Actionneurs
Force hydraulique, capteurs intégrés et commande EtherCAT dans un même actionneur.
Découvrir le produit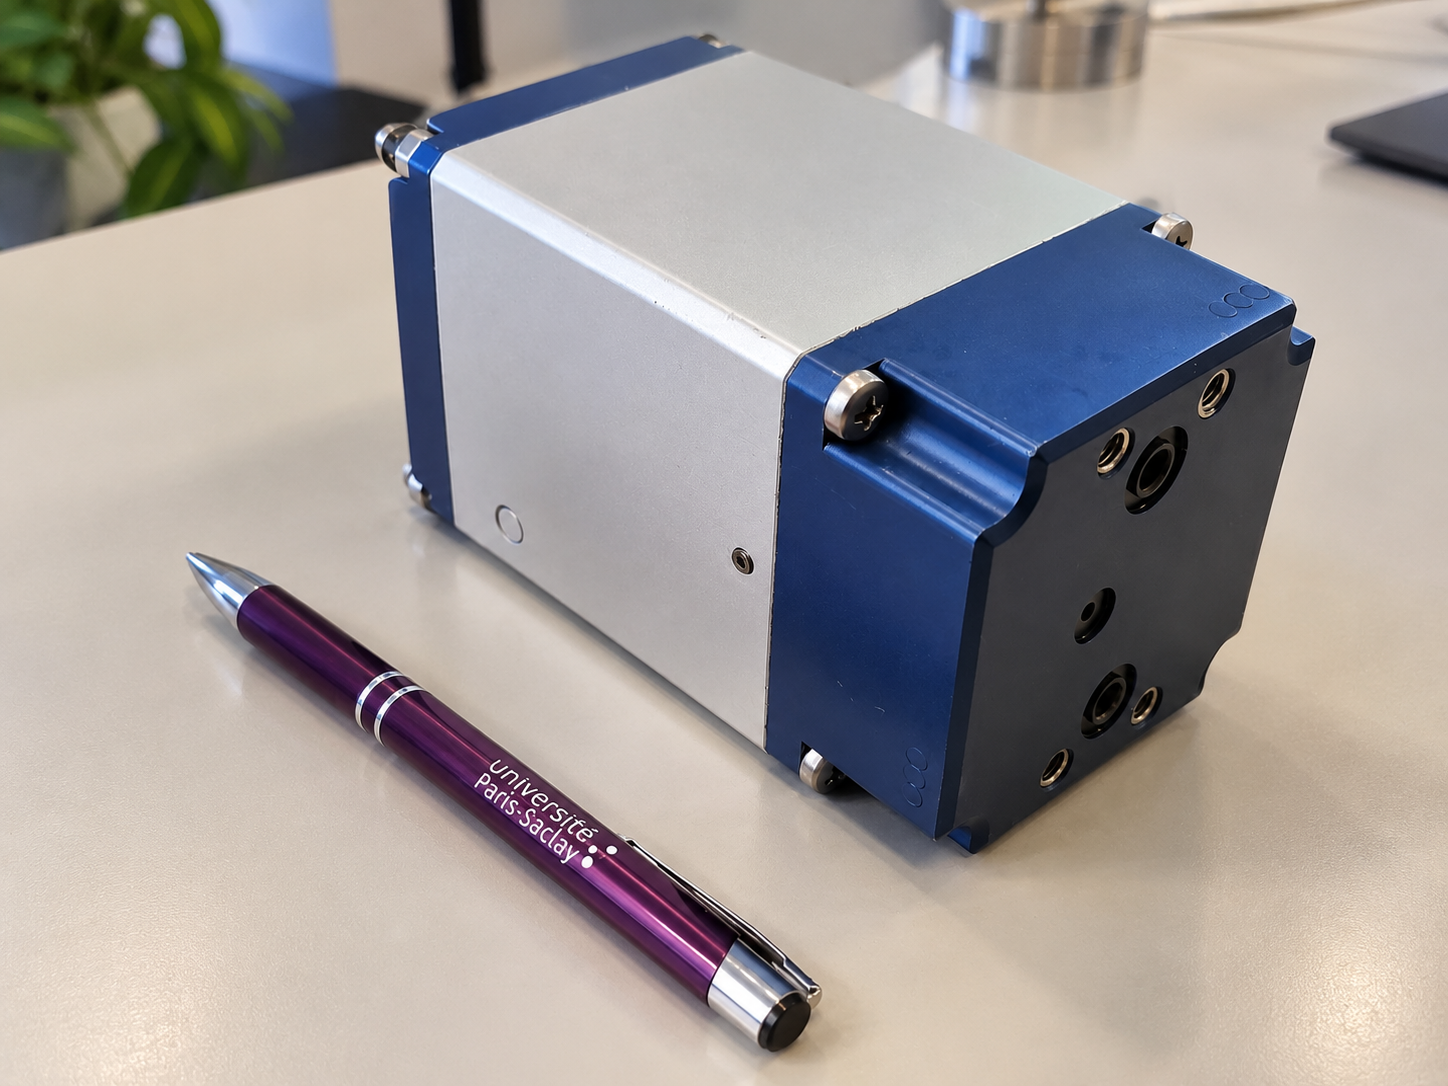
Systèmes électrohydrauliques
Un groupe hydraulique compact intégrant moteur, électronique et capteurs.
Découvrir le produitTravailler avec Kalysta
Décrivez ce que votre système doit réaliser. Nous échangerons sur la technologie, les contraintes et les prochaines étapes du développement.