Conception modulaire avancée
Une plateforme modulaire polyvalente qui intègre une mobilité omnidirectionnelle, un freinage électrohydraulique et des pieds stabilisateurs pour davantage de flexibilité et de stabilité.
Plateformes robotiques
Mobilité omnidirectionnelle. Manipulation réglable.
Associez mobilité et manipulation dans une plateforme robotique modulaire. Un bras à six degrés de liberté est associé à une base omnidirectionnelle, des pieds stabilisateurs et une architecture de contrôle intégrée.
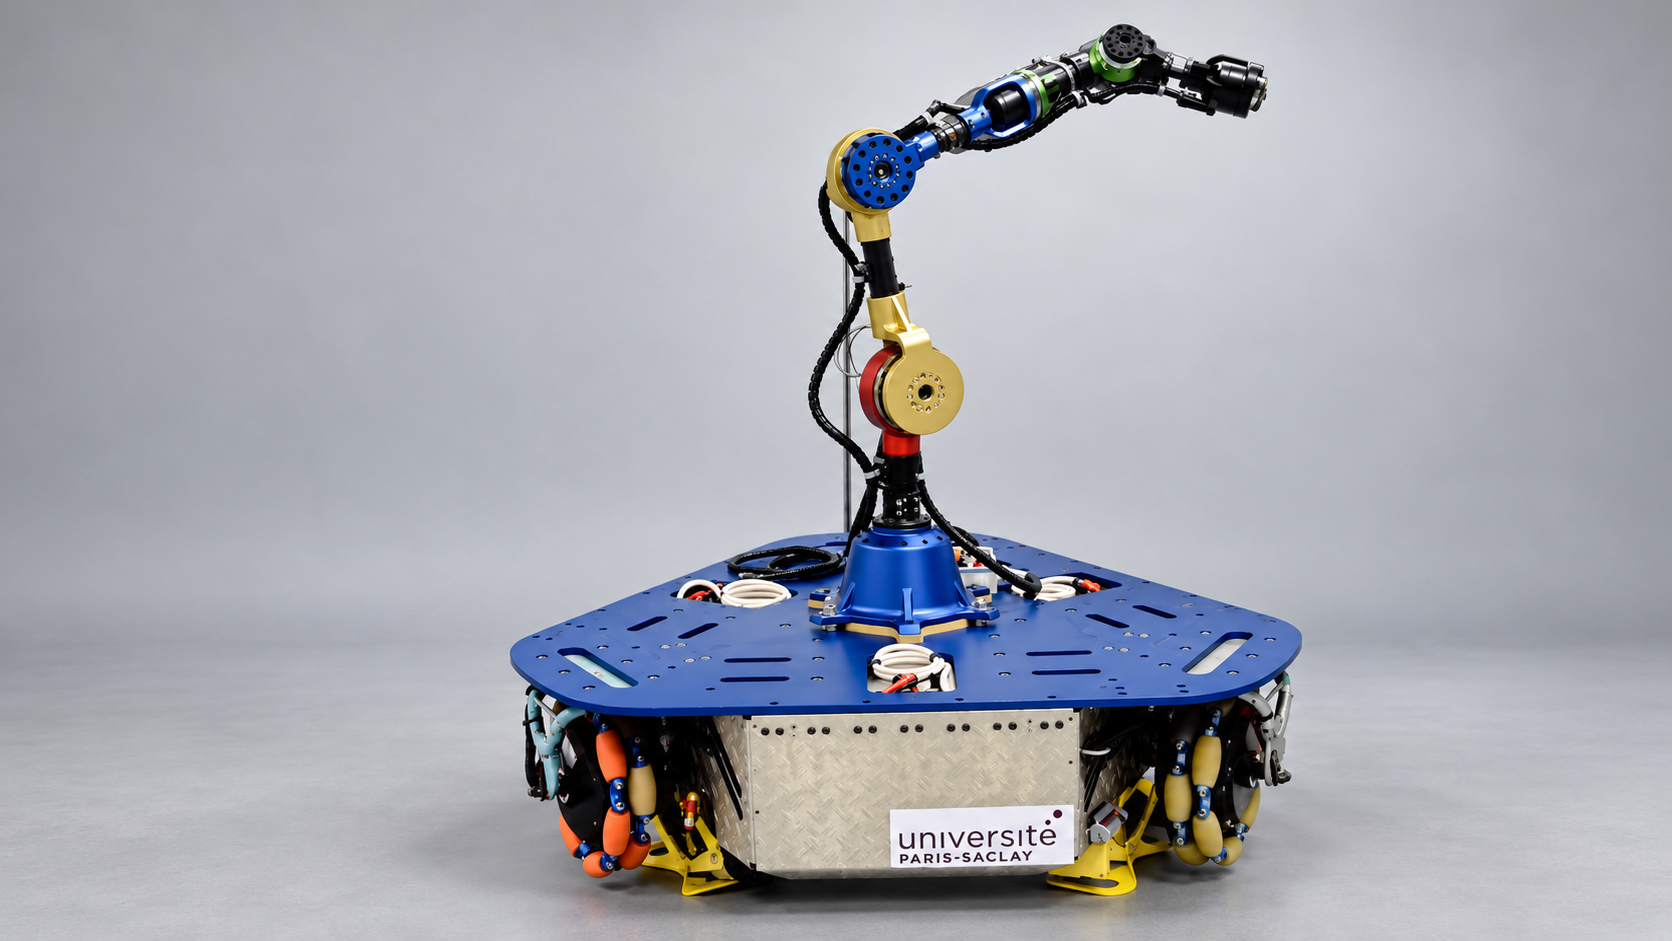
Une plateforme modulaire polyvalente qui intègre une mobilité omnidirectionnelle, un freinage électrohydraulique et des pieds stabilisateurs pour davantage de flexibilité et de stabilité.
Un bras robotique réglable à six degrés de liberté, intégré à une plateforme mobile pour une manipulation flexible dans des applications variées.
Une communication EtherCAT à haut débit, un contrôle embarqué en temps réel et la compatibilité ROS 2 pour un fonctionnement robotique précis, réactif et intégré.
Conçu pour les applications associant mobilité autonome, positionnement précis et manipulation robotique. Il s’adapte à différentes exigences de charge utile, de portée et de fonctionnement, avec des configurations adaptées à votre application.
Parlons de votre applicationCompléter l’architecture
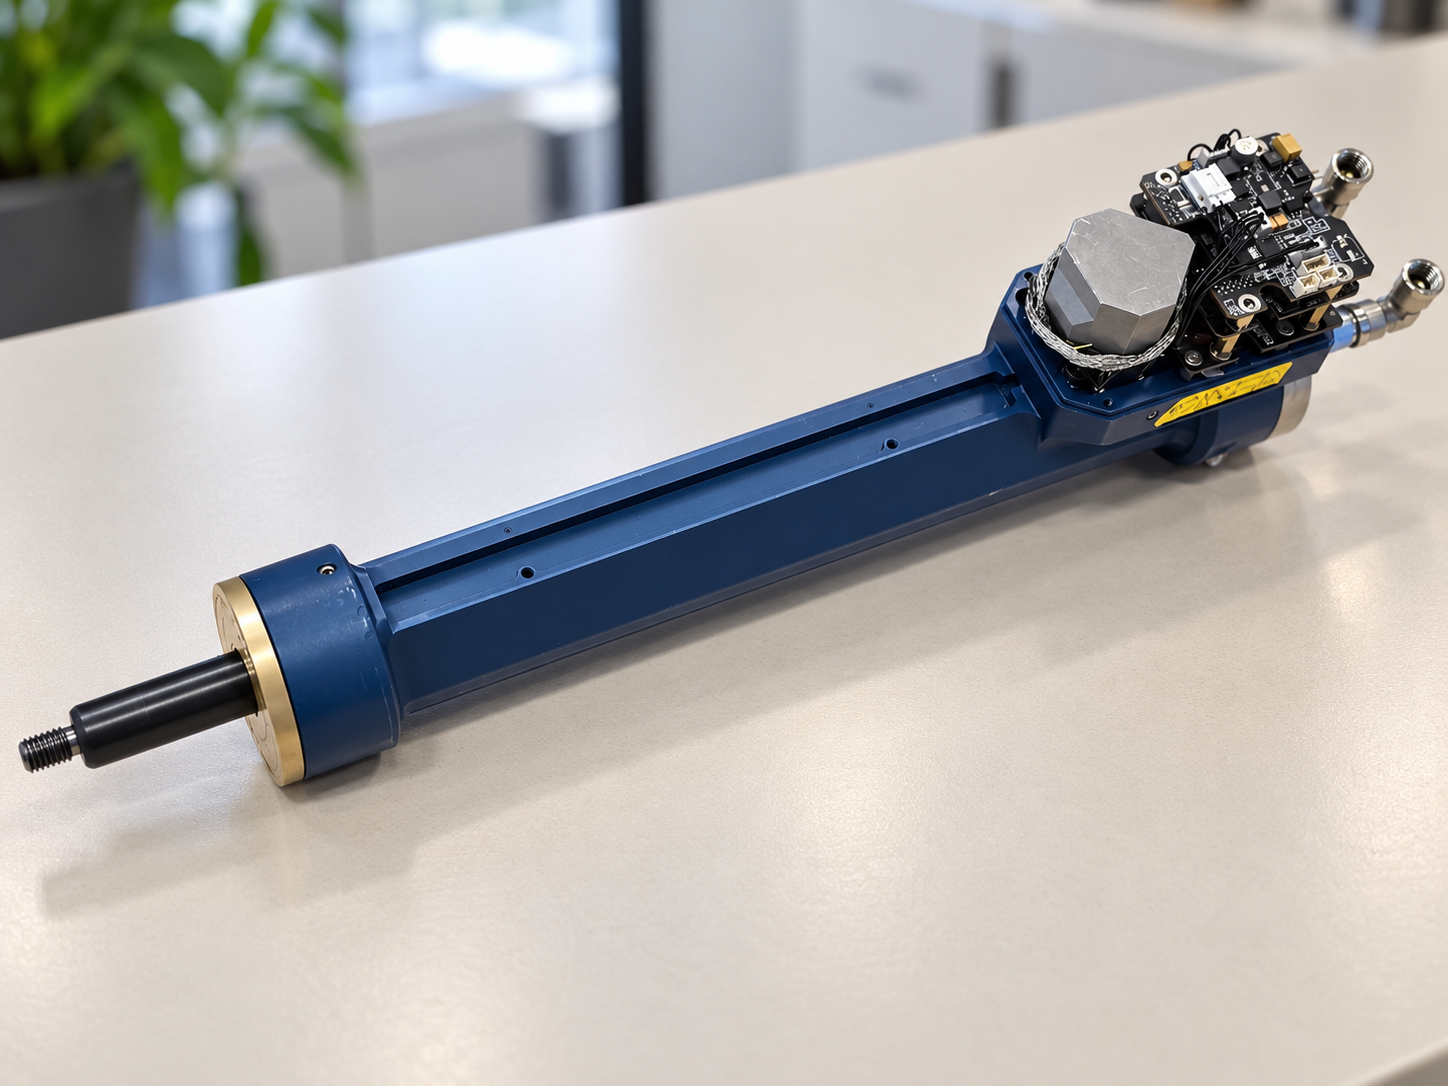
Actionneurs
Force hydraulique, capteurs intégrés et commande EtherCAT dans un même actionneur.
Découvrir le produit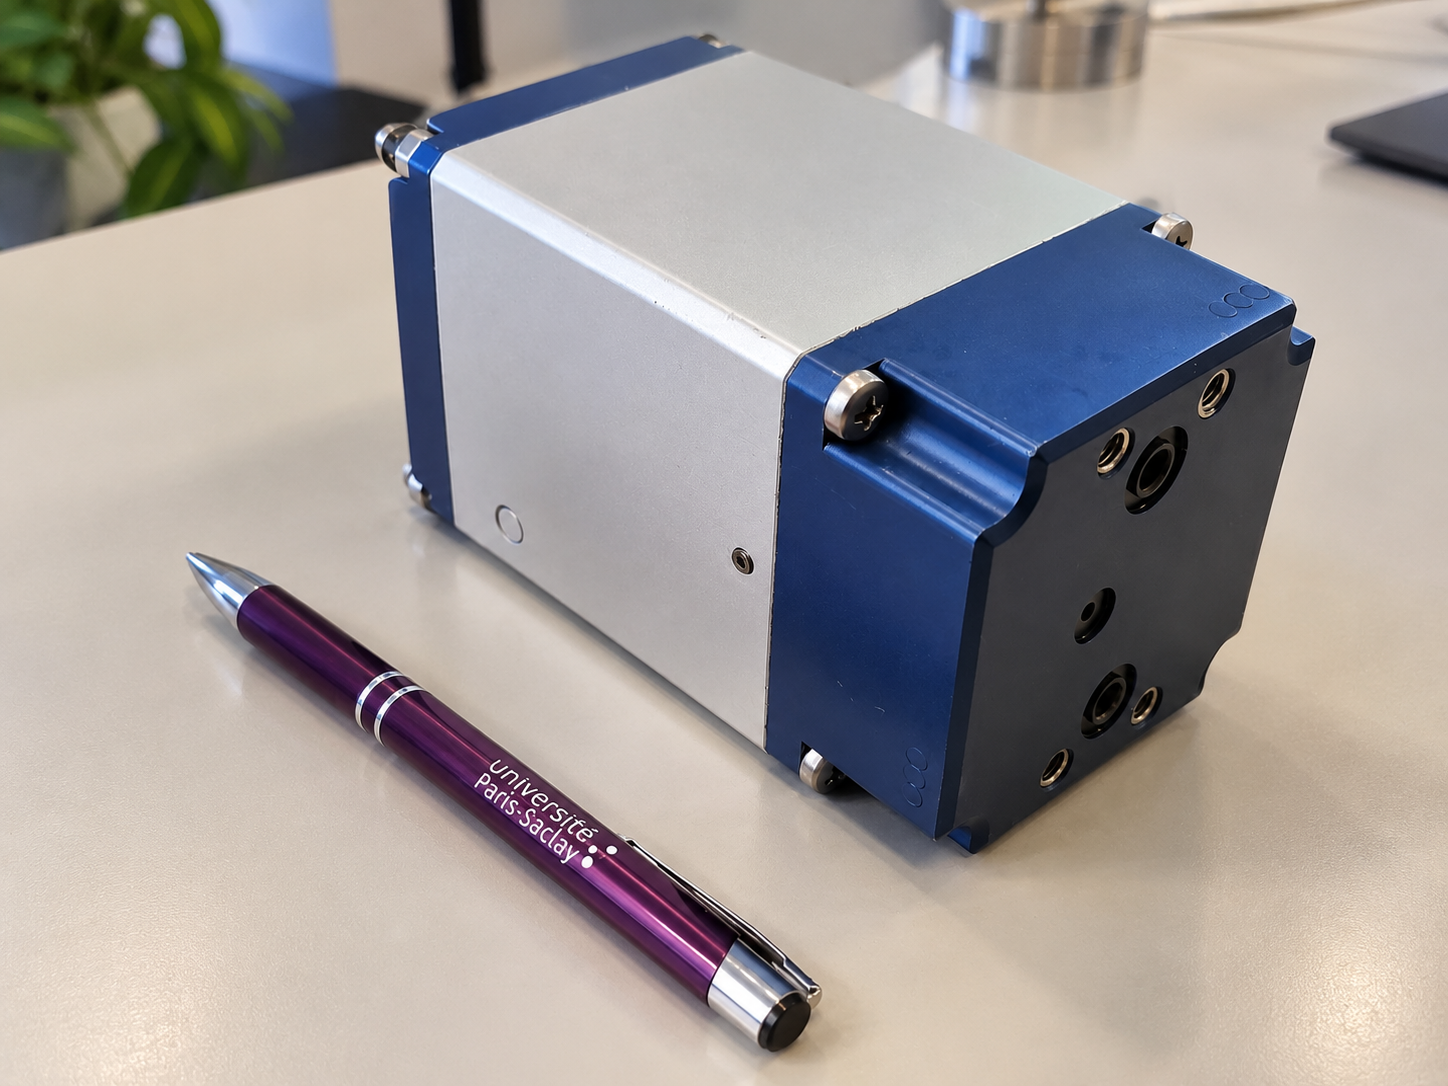
Systèmes électrohydrauliques
Un groupe hydraulique compact intégrant moteur, électronique et capteurs.
Découvrir le produitTravailler avec Kalysta
Décrivez ce que votre système doit réaliser. Nous échangerons sur la technologie, les contraintes et les prochaines étapes du développement.