Advanced Modular Design
A versatile modular platform integrating omnidirectional mobility, electrohydraulic braking, and stabilizing legs for enhanced flexibility and stability.
Robotic platforms
Omnidirectional mobility. Adjustable manipulation.
Combine mobility and manipulation in a modular robotic platform. A six-degree-of-freedom arm works with an omnidirectional base, stabiliser legs and an integrated control architecture.
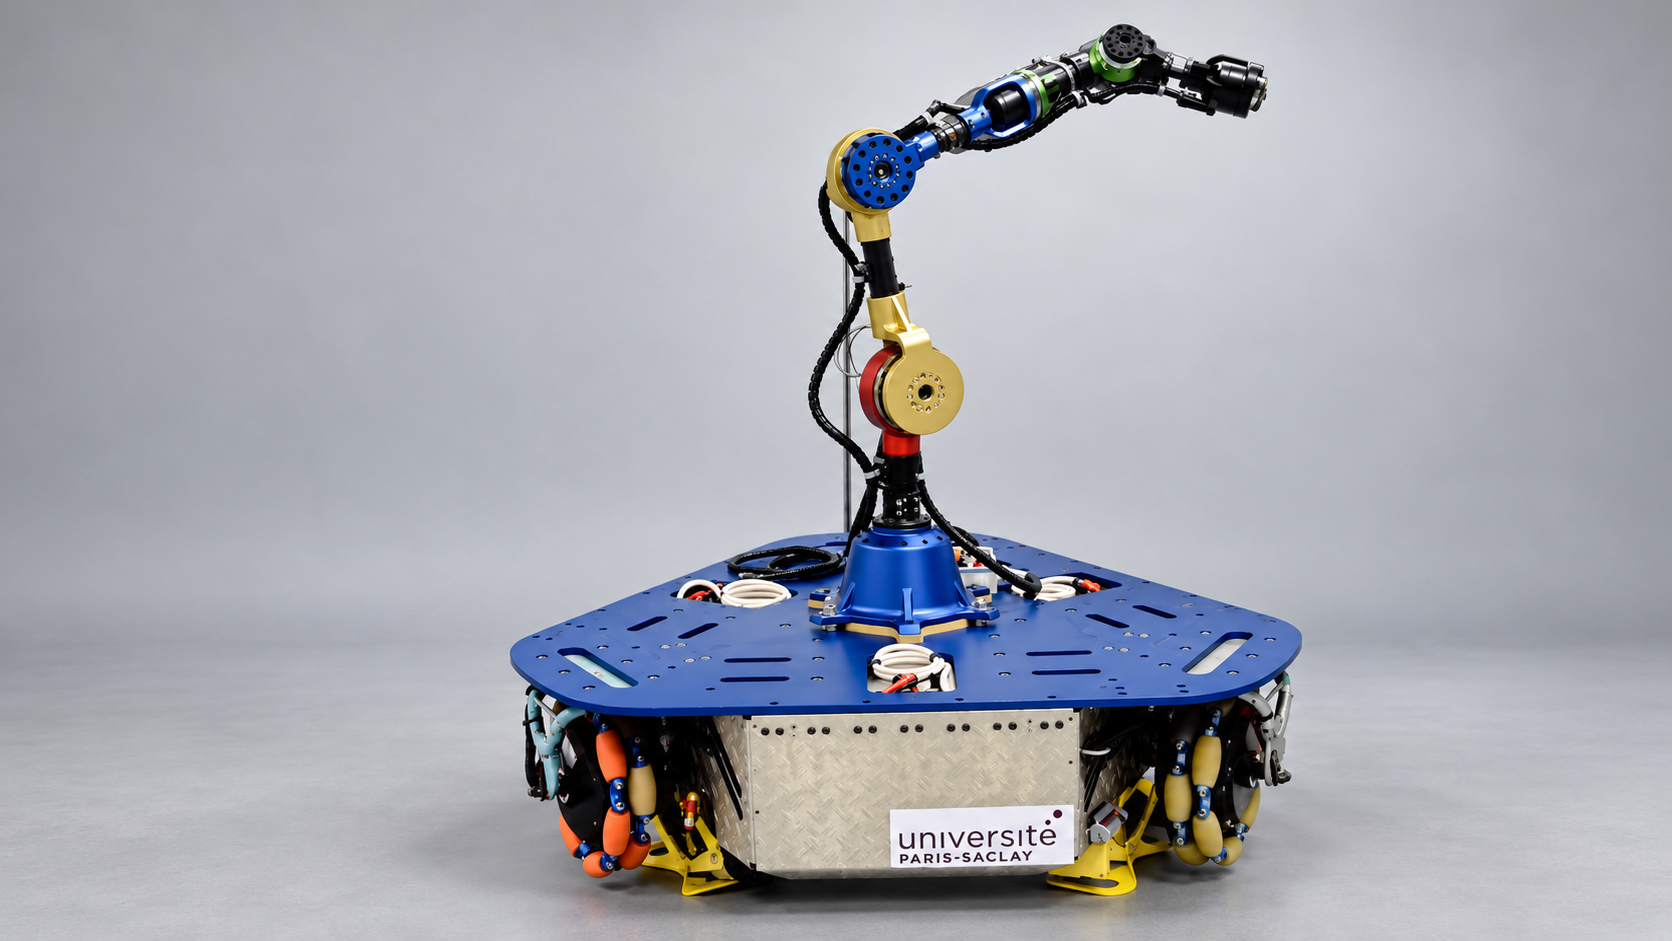
A versatile modular platform integrating omnidirectional mobility, electrohydraulic braking, and stabilizing legs for enhanced flexibility and stability.
An adjustable six-degree-of-freedom robotic arm integrated with a mobile platform for flexible manipulation across diverse applications.
High-speed EtherCAT communication, real-time embedded control, and ROS 2 compatibility for precise, responsive, and seamless robotic operation.
Engineered for applications combining autonomous mobility, precise positioning and robotic manipulation. Adaptable to diverse payload, reach and operating requirements, with configurations tailored to your application.
Discuss Your ApplicationComplete the architecture
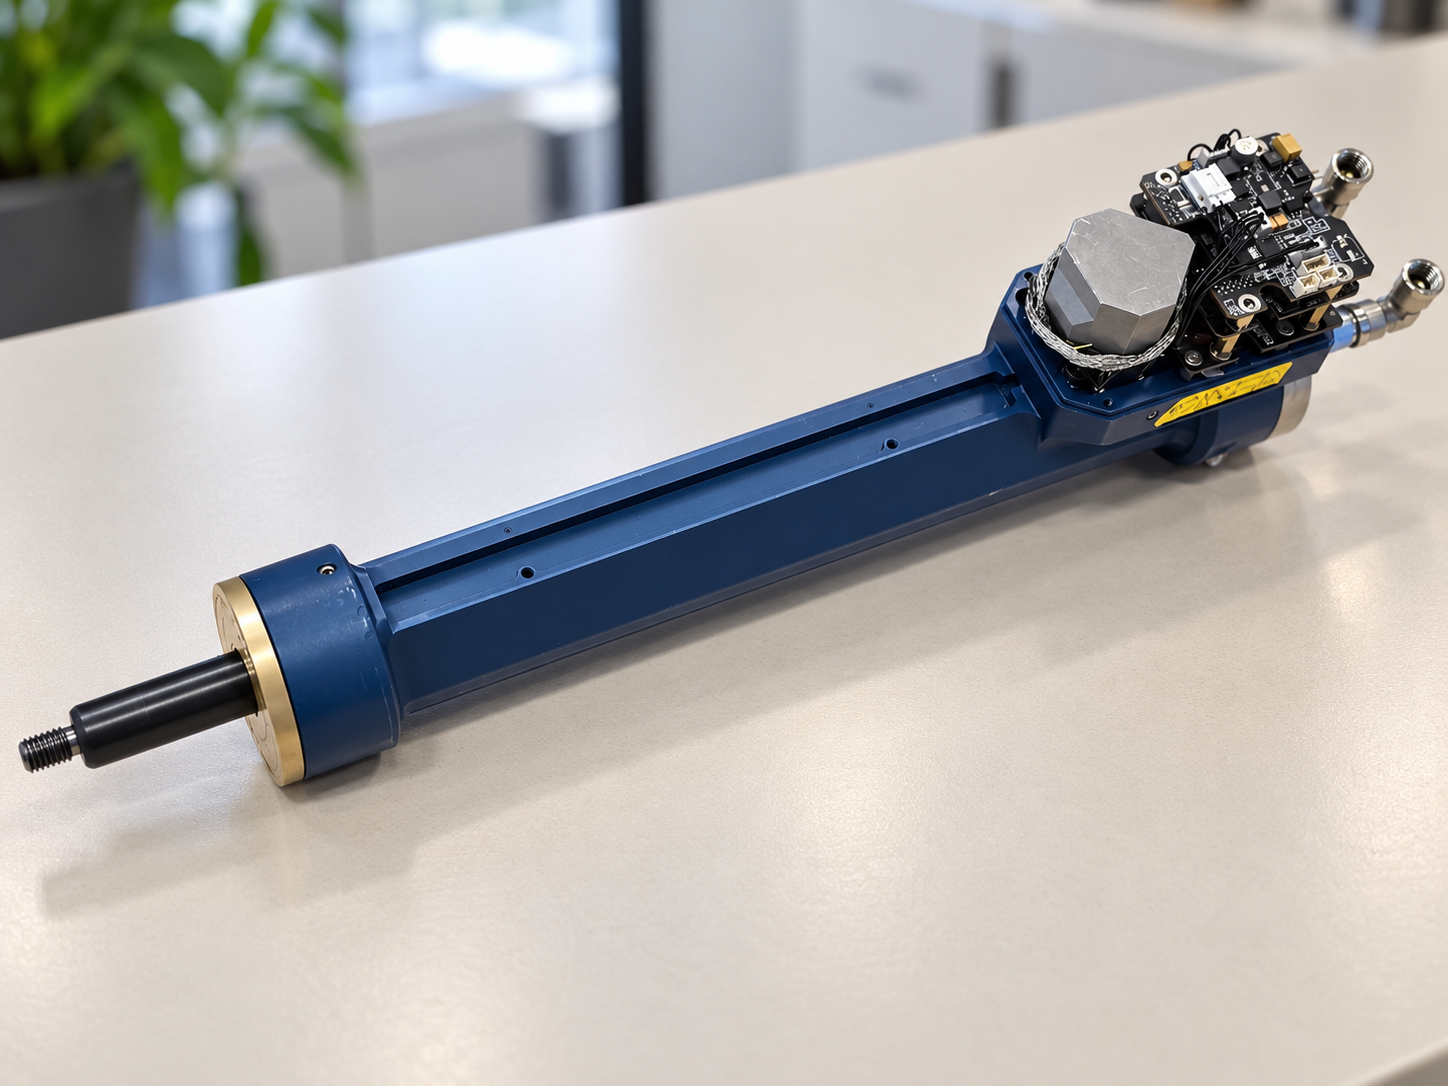
Actuators
Hydraulic force, integrated sensing and EtherCAT control in one actuator.
Explore the product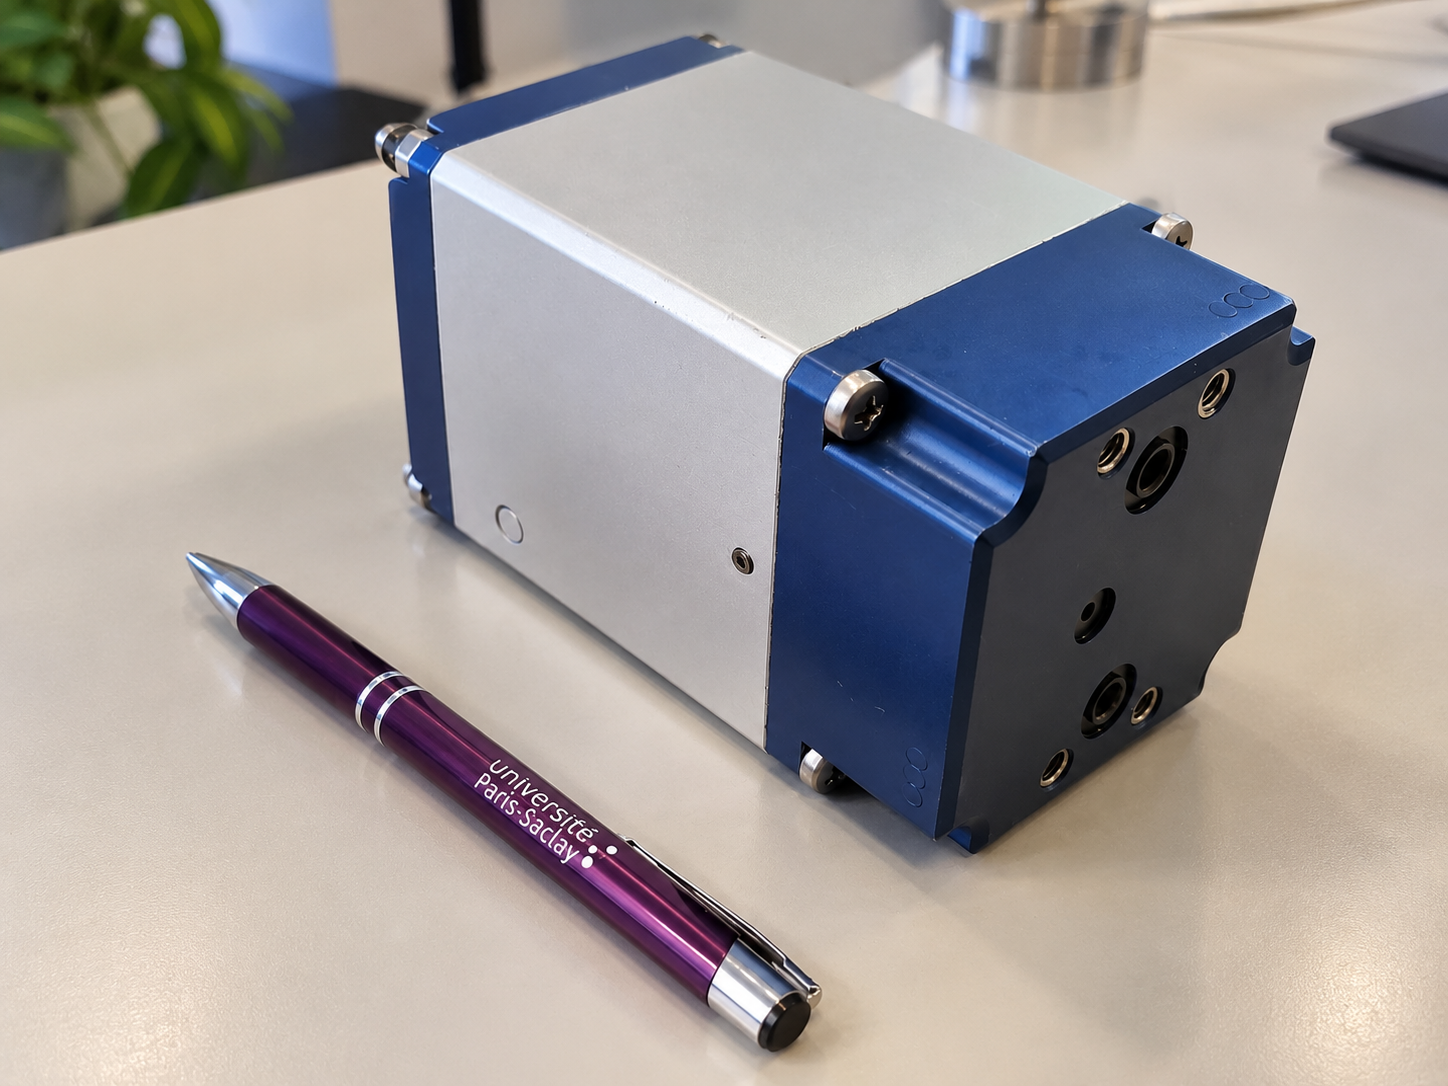
Electrohydraulic systems
A compact hydraulic power unit integrating the motor, electronics and sensors.
Explore the productWork with Kalysta
Tell us what your system needs to do. We will discuss the technology, constraints and next development steps.