Intelligence embarquée
Un traitement embarqué performant assure un contrôle rapide et fiable en temps réel pour les applications d’actionnement avancées.
Électronique et contrôle
Un contrôle embarqué intelligent pour un actionnement de précision.
Conçue pour un actionnement hydraulique précis en temps réel, la carte électronique SIC intègre l’acquisition des capteurs, le contrôle embarqué, le pilotage de servovalve et la communication EtherCAT à haut débit dans une plateforme compacte et performante.
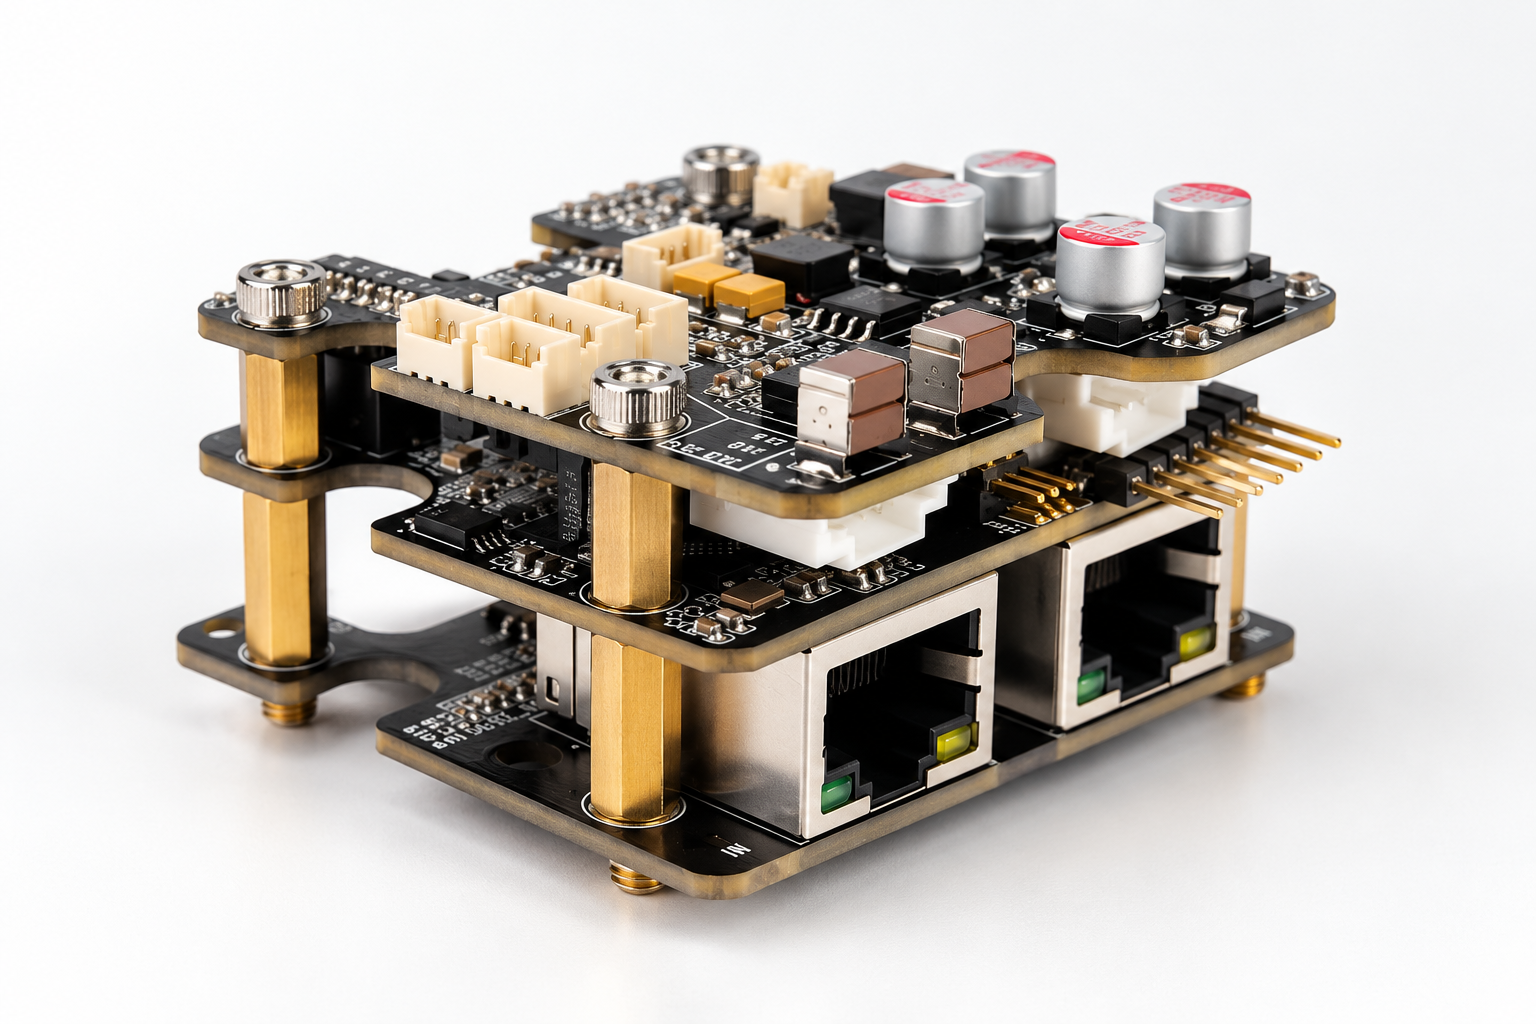
Un traitement embarqué performant assure un contrôle rapide et fiable en temps réel pour les applications d’actionnement avancées.
Des interfaces dédiées acquièrent la position, la force, les pressions des chambres et la température de l’huile hydraulique pour une supervision et un contrôle précis.
La communication EtherCAT et la compatibilité ROS 2 facilitent l’intégration avec les contrôleurs de niveau supérieur et les environnements logiciels robotiques.
Mesure intégrée, contrôle en temps réel et communication EtherCAT réunis dans une plateforme compacte.
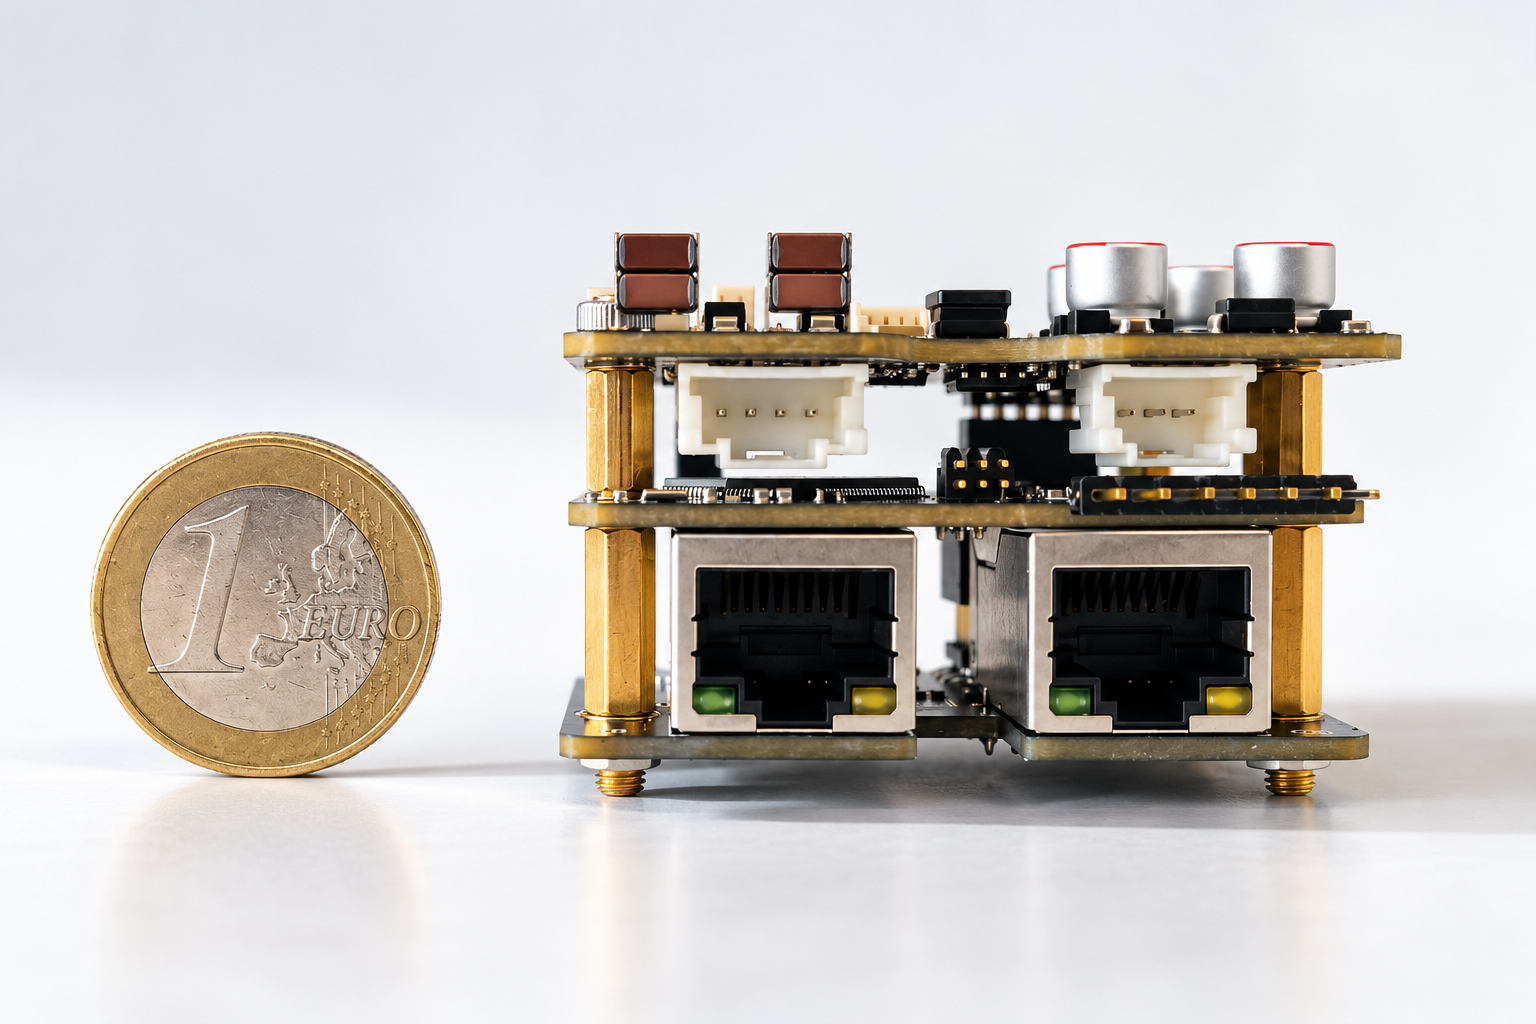
Conçue pour commander et piloter l’actionneur SIC, la carte électronique SIC réunit traitement embarqué, interfaces capteurs, conditionnement des signaux, gestion de l’alimentation, communication et servocommande dans une plateforme compacte de 48 × 48 × 28 mm. Elle s’intègre directement au kit de développement pour simplifier l’intégration système.
Construite autour du STM32H743, la carte offre un traitement performant sur architecture Arm Cortex-M7 32 bits, jusqu’à 480 MHz. Son architecture d’acquisition en temps réel prend en charge une résolution ADC jusqu’à 16 bits avec DMA pour une acquisition efficace des capteurs et une exécution déterministe du contrôle.
Des circuits dédiés d’interface capteurs et de conditionnement des signaux acquièrent la force, la position, les pressions des chambres et la température de l’huile hydraulique directement au niveau de l’actionneur. Ces retours intégrés permettent une supervision précise, le contrôle en boucle fermée et l’analyse du système.
La gestion d’alimentation intégrée régule l’entrée, génère les tensions nécessaires à l’électronique embarquée et aux capteurs et assure la protection électrique. Des étages de sortie dédiés s’interfacent directement avec la servovalve hydraulique pour un contrôle fiable de l’actionnement.
Une interface esclave EtherCAT intégrée permet l’échange cyclique des commandes et des retours avec le contrôleur maître. Elle assure un fonctionnement synchronisé en temps réel et simplifie l’intégration de plusieurs actionneurs SIC dans les systèmes robotiques et mécatroniques.
La compatibilité ROS 2 facilite l’intégration aux environnements de contrôle de niveau supérieur pour le contrôle du mouvement, la supervision, l’acquisition de données et le développement d’applications robotiques avancées.
Conçue pour l’actionnement hydraulique intelligent, le contrôle distribué en temps réel et les systèmes robotiques avancés. Grâce à la communication EtherCAT et à l’intégration logicielle ROS 2, la carte électronique SIC simplifie le développement des systèmes, la supervision et l’acquisition de données.
Parlons de votre applicationCompléter l’architecture
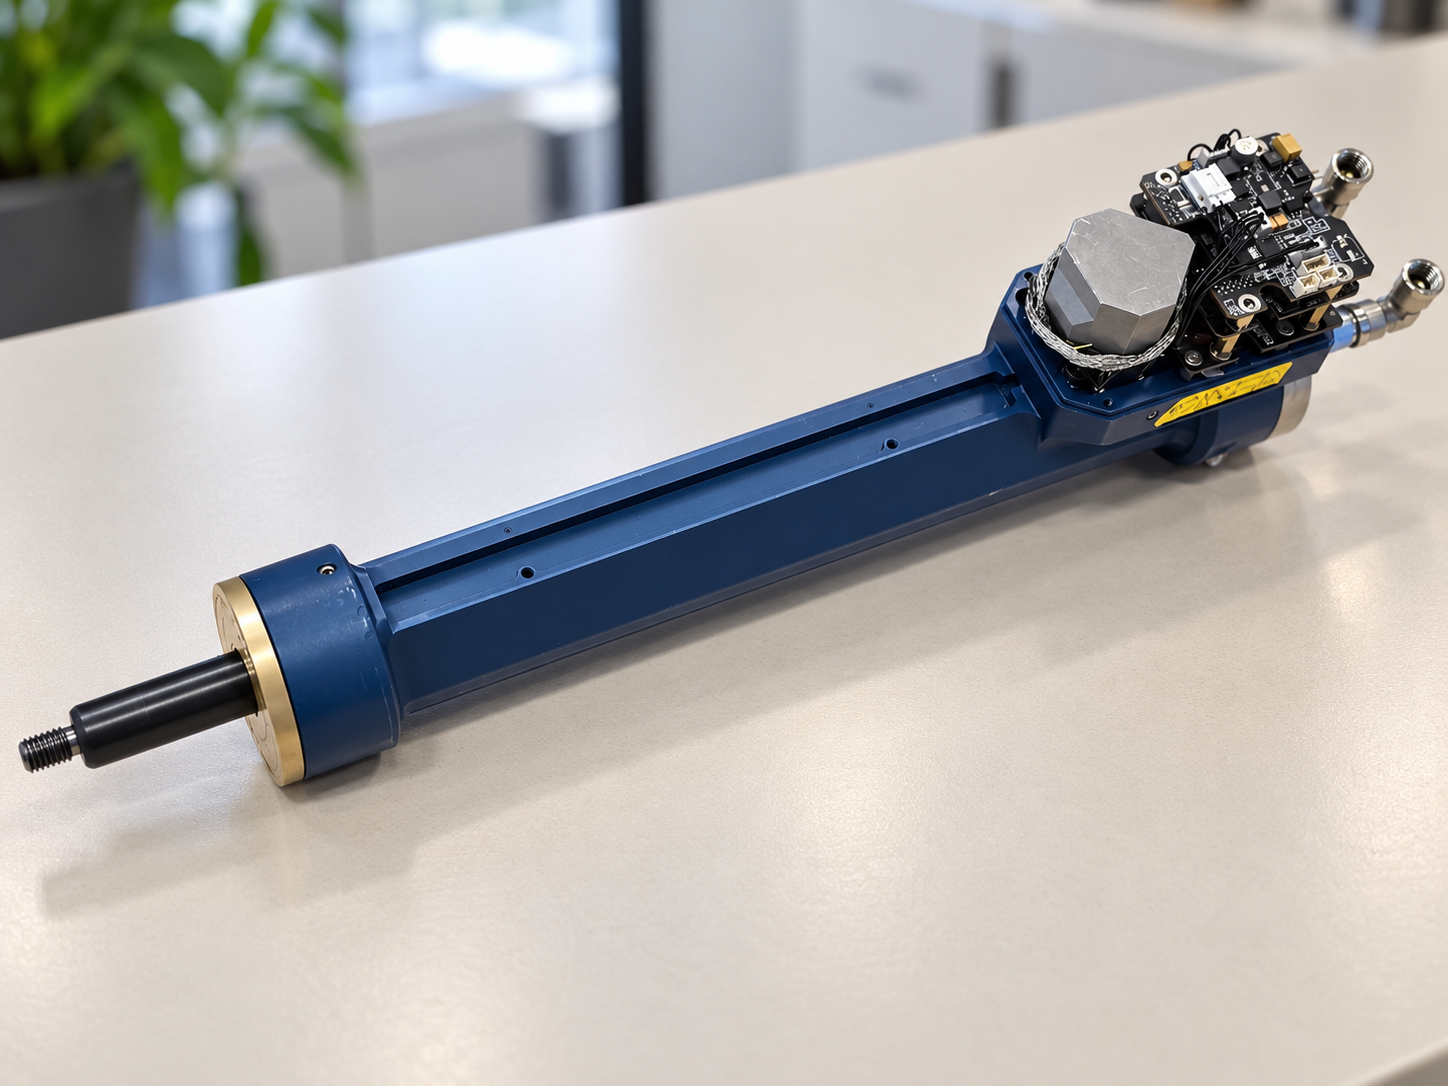
Actionneurs
Force hydraulique, capteurs intégrés et commande EtherCAT dans un même actionneur.
Découvrir le produit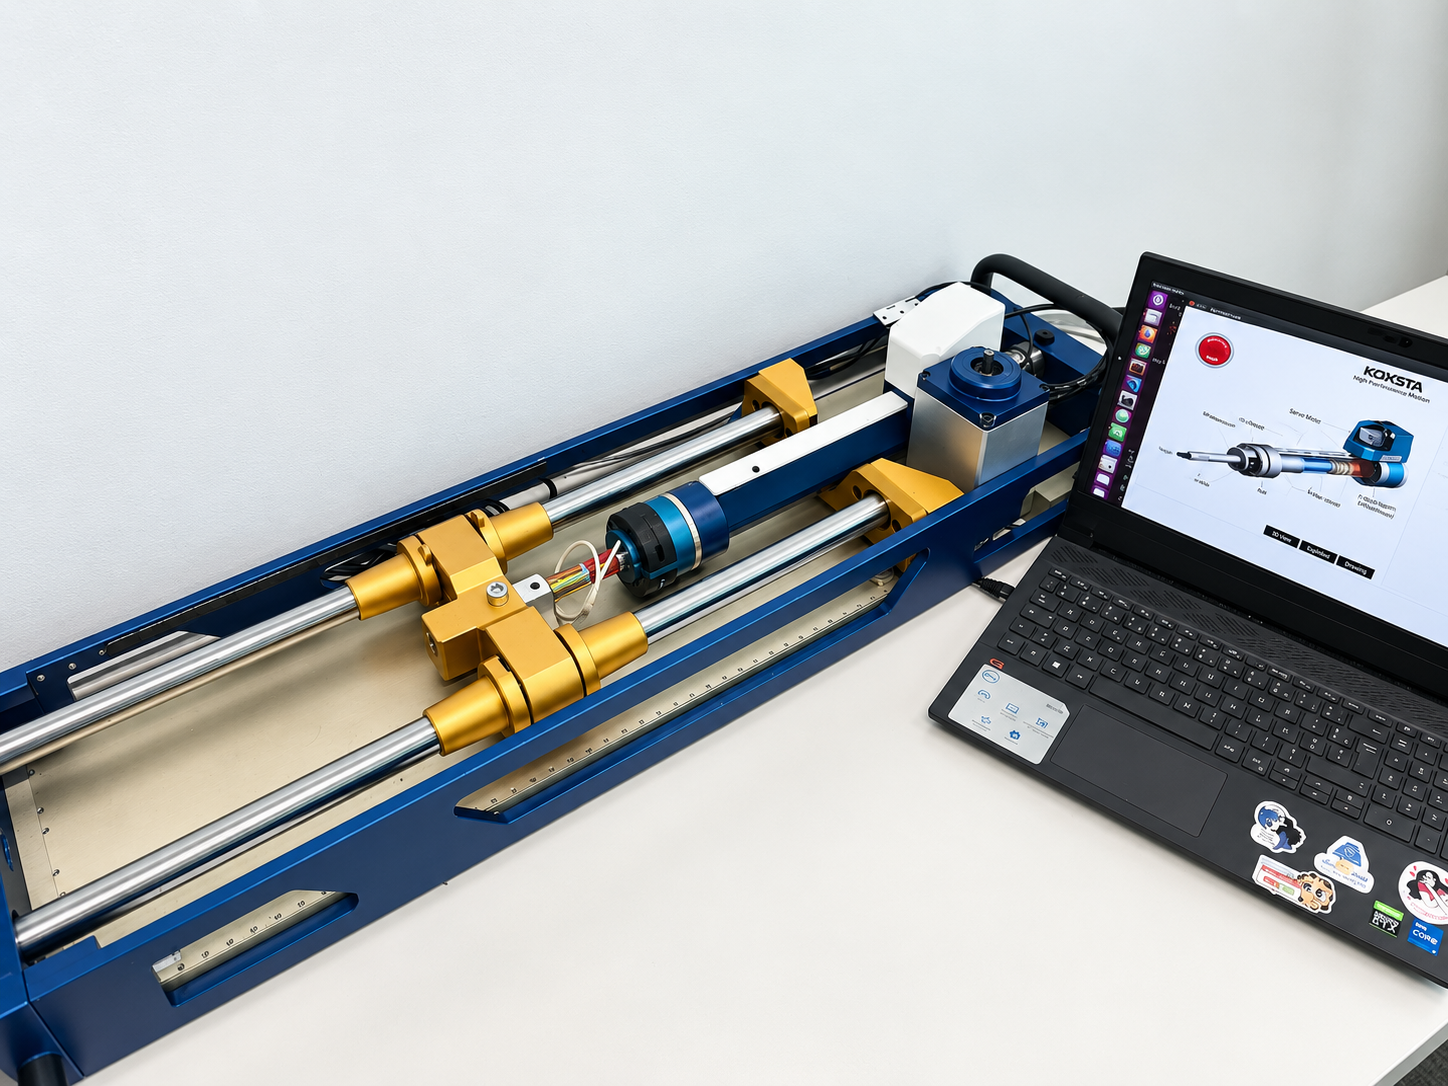
Développement et prototypage
Prototypage, supervision et commande de l’actionnement hybride avec ROS 2, EtherCAT et MATLAB.
Découvrir le produitTravailler avec Kalysta
Décrivez ce que votre système doit réaliser. Nous échangerons sur la technologie, les contraintes et les prochaines étapes du développement.